Highlights

IEDM 360
News

1 5


우리 학부가 오는 12월 미국 샌프란시스코에서 열리는 ‘IEEE 국제전자소자학회(International Electron Devices Meeting, 이하 IEDM) 2026’에서 총 10편의 연구 논문이 채택되는 성과를 거뒀다. 


반도체 소자 분야의 세계 최고 권위의 학회로 손꼽히는 IEDM은 세계 반도체 산업계와 학계의 핵심 기술이 처음 공개되는 무대로, ‘반도체계의 슈퍼볼’ 또는 ‘반도체 올림픽’으로 불린다.


우리 학부에서는 김상현, 신민철, 유승협, 전상훈, 조병진 교수 연구팀 등 5개 연구실의 논문이 채택돼 차세대 메모리와 AI 컴퓨팅부터 RF·전력 소자, 지능형 센서, 양자 소자까지 우리 학부의 폭넓은 반도체 연구 경쟁력을 입증했다.


5편의 논문이 채택된 김상현 교수 연구팀은 광반도체와 RF 인터포저, 3D 집적 전력망, 열 신뢰성, 양자 소자를 아우르며 차세대 시스템 반도체의 성능과 집적 한계를 동시에 돌파했다.


– 초고속 파장 가변 라이다용 레이저에 III-V/insulator/Si hybrid 구조를 최초 적용/시연 (1저자: 이신형 박사과정) 


기존 레이저의 발열과 광 손실 문제를 해결하기 위해 220nm SOI 플랫폼에 InGaAsP 기반 SISCAP 구조를 적용한 버니어 링 레이저를 최초 구현했다. 5.7ns 응답 속도와 28.56nm 파장 가변 범위를 달성해 차세대 FMCW 라이다의 속도와 효율을 높였다.


– InGaAs HEMT 내장형 능동 SiC RF 인터포저 플랫폼 (1저자: 임나현 박사과정) 


초고주파 통신의 전송 손실과 발열을 함께 해결하기 위해 SiC 인터포저 위에 InGaAs HEMT 능동 셀을 집적했다. SiC 인터포저상에 제작된 CPW 전송선에서 50 GHz에서 약 0.5 dB/mm의 저손실 특성을 구현하고, InGaAs HEMT는 타 기판에 3차원 집적된 소자 중 세계 최고 고주파 특성을 달성했으며, 열 저항을 11.8% 낮춰 RF 시스템의 집적도와 방열 성능을 높였다.


– 이종 3D(H3D) 집적 전력 전달 시스템 및 방열 최적화 (공동 1저자: 이민혁 석사과정, 이찬직 박사과정) 


CMOS, GaN 전력 스위치, 3D 필러 커패시터를 수직 통합한 이종 3D 전력 전달 시스템을 최초로 시연했다. 전용 방열층으로 CMOS, GaN 전력 스위치가 동시에 동작하는 worst case에서의 커패시터 온도를 160°C에서 127°C로 낮추고 열저항을 절반 이하인 3.60K·mm/W로 줄였으며 커패시터 물질 및 구조 엔지니어링을 통해, 고온 환경에서도 19.6년의 수명 신뢰성을 확보했다.


– GaN HEMT의 2차원 열 반사 현미경(TRM) 기반 정밀 열 맵핑 (공동 1저자: 한채연 석사과정, 이찬직 박사과정) 

  *URP 연구 수행 성과


기지국 등에 주로 사용되는 고주파 GaN HEMT는 Thermal-aware 소자 설계가 중요한데, imec의 200mm GaN-on-Si RF 소자를 2D 열 반사 현미경을 활용하여 2차원 발열 양상을 체계적으로 조사하였다. 이 과정에서 소자 박막 구조, field plate구조, 바이어스 조건에 따라 달라지는 열적 양상을 실험적으로 최초 관찰하였고 발열 양상과 브레이크다운이 일어나는 물리적 위치와의 상관관계를 발견했다. 국소 열 분포를 정량화해 고전압·고주파 소자의 설계 정확도와 신뢰성을 높일 기반을 마련했다.


– 4 K 극저온 양자 컴퓨팅 판독용 극저잡음 InGaAs HEMT (1저자: 정재용 박사(전 박사후 연구원, 현 UNIST 조교수)) 


양자우물 이종구조와 공정을 최적화해 양자 컴퓨팅 판독 회로의 1/f 저주파 잡음을 크게 낮췄다. 4K에서 세계 최고 수준의 저잡음 성능을 구현해 미세한 양자 신호를 정확히 읽을 수 있는 기반을 확보했다.


신민철 교수 연구팀은 실제 공정과 양자 수송 해석을 연결해 초미세 나노시트 트랜지스터를 더 정확하게 예측하는 설계 기술을 제시했다.


– p형 SiGe 나노시트 트랜지스터의 공정-소자 연계 양자 수송 시뮬레이션 (1저자: 노경원 석사과정) 


위치별 변형률과 DFT 기반 Si/Ge 합금 무질서 산란을 반영한 수송 시뮬레이션을 개발했다. 계산 결과가 실험값과 높은 일치도를 보임에 따라, 반복적인 제작과 측정에 의존하던 나노소자 개발의 비용과 시간을 줄일 수 있게 됐다.


유승협 교수 연구팀은 박막 양자점 광소자와 CMOS 공정을 하나의 칩에 융합해, 빛을 감지하는 데 그치지 않고 영상 정보를 직접 처리하는 지능형 센서 플랫폼을 구현했다.


– 3T + 2PD 구조의 재구성형 이미지 센서 (1저자: 한상인 박사) 


imec의 CMOS 이미지 센서 위에 박막 양자점 광검출 소자를 백-투-백 형태로 수직 집적해 광감응 출력의 크기와 극성을 전압으로 제어했다. 센서가 윤곽 추출과 블러링을 직접 수행하는 등 인-센서 연산이 가능하게 하고, 가시광·단파적외선을 선택적으로 구동해 로봇 비전과 산업용 검사 시스템을 단순화할 수 있다.


전상훈 교수 연구팀은 뉴로모픽 비전과 인메모리 컴퓨팅 기술로 2편의 논문이 채택됐다. 데이터 이동에 따른 전력 소모와 지연을 소자 단계에서 줄였다는 점이 핵심이다.


– W2W 집적 뉴로모픽 지능형 이미지 센서 (1저자: 김승엽 박사과정) 


광검출 소자와 스파이크 변환 회로를 수직 집적하고 양·음 가중치 연산을 픽셀 안에 구현했다. ADC 없이 영상 특징 추출과 스파이크 인코딩을 수행해 초저전력 뉴로모픽 비전의 실용화 가능성을 높였다.


– 다기능 MoO₂ 전극 기반 선택소자 없는(Selector-Free) 3비트 FTJ 크로스바 (1저자: Gallegos Sanchez Paul 석박통합과정) 


MoO₂ 하부 전극이 일함수 제어와 산소 결함 조절을 동시에 수행하도록 설계해 FTJ의 정류 특성과 강유전성을 높였다. 선택소자 없이 터널전기저항비 30,000 초과와 정류비 5,000 초과를 달성해 크로스바의 누설 전류를 억제하고 다비트 AI 연산 성능을 검증했다.


조병진 교수 연구팀은 차세대 3D 메모리의 신뢰성을 떨어뜨리는 물리적 원인을 규명하고, 소자의 내부 상태를 정밀하게 제어하는 새로운 동작 알고리즘을 제시했다.


– FeFET 기반 3D NAND 플래시 메모리의 Pass-Disturb 억제 기술 (1저자: 김승훈 석박통합과정) 


HfO₂ 기반 강유전체의 다중 도메인 특성에 기반하여 겉으로는 같은 전기적 상태에서도 서로 다른 내부 도메인 배치를 형성할 수 있다는 원칙을 활용한 사전 스위칭 동작 알고리즘을 개발했다. 이를 통해 Ferroelectric-FET 기반 차세대 3D NAND 플래시 메모리의 핵심 난제인 패스 디스터브를 소자의 구조나 재료 변경 없이 억제할 수 있음을 보였다.


유승협 학부장은 “IEDM에 학부 5개 연구실 10편의 논문이 채택된 것은 우리 전기및전자공학부가차세대 반도체의 다양한 분야에서 세계적 연구 경쟁력을 갖추고 있다는 것을 보여준 성과”라며, “앞으로도 AI 반도체, 초고속 통신, 지능형 센서, 양자 소자 등 국가 전략 기술과 미래 산업을 이끌 연구를 지속해 나가겠다”고 밝혔다.
교수님360
News
1 2
< (왼쪽부터) 구관형 박사과정, 임시우 석박통합과정, 유창동 교수 >
360° 카메라로 촬영한 실내 사진 한 장으로 벽과 바닥부터 가구까지 3D 공간을 생성하는 기술이 개발됐다. 공간의 구조와 개별 물체를 분리해 생성하므로 가구의 위치를 바꾸거나 교체할 수 있으며, 디지털 트윈과 로봇 학습용 가상환경 구축에 활용될 것으로 기대된다.
 
우리 학부 유창동 교수 연구팀은 네이버랩스(NAVER LABS)와의 공동연구를 통해, 단 한 장의 360° 이미지에서 실내 공간의 구조와 개별 객체를 함께 생성하는 ‘인스페이스(InSpace)’를 개발했다. 이 연구는 컴퓨터비전 분야의 대표적인 국제학술대회인 ECCV 2026에서 Spotlight 논문으로 선정돼 발표됐다.
 
이번 성과로 연구팀은 올해 ICML 2026 Oral 논문 1편과 Spotlight 논문 1편에 이어, ECCV 2026 Spotlight 논문까지 총 3편의 Oral·Spotlight 선정 성과를 거뒀다. 각 발표 유형의 전체 투고 대비 선정 비율은 ICML Oral 약 0.7%, ICML Spotlight 약 2.2%, ECCV Spotlight 약 1.57%다. 소수의 논문에 주어지는 발표 기회를 한 해에 세 차례 확보하며, 기계학습과 컴퓨터비전 분야에서 연구의 우수성을 인정받았다.


2 4
< (그림 1) 360° ERP 이미지 한 장(좌)에서 생성된 실내 공간: 구조(layout)와 개별 객체(assets)로 분리되어 출력된다 >
기존의 이미지 기반 3D 생성 기술은 주로 사진 속 개별 물체를 만드는 데 집중해 왔다. 그러나 실내 공간을 구현하려면 물체의 모양뿐 아니라 벽과 바닥, 그리고 이들과 물체 사이의 배치 관계까지 함께 고려해야 한다. 이러한 공간 구조가 충분히 반영되지 않으면 가구가 공중에 떠 있거나 주변 구조와 맞지 않는 위치에 놓이는 문제가 발생할 수 있다.
 
연구팀은 이 문제를 해결하기 위해 주변을 전방위로 담는 360° 이미지와 공간 구조를 함께 고려하는 생성 방식을 결합했다. 일반 사진은 시야각이 제한돼 방 전체를 파악하기 어렵지만, 360° 이미지는 공간 전반의 배치를 이해하는 데 더 풍부한 시각 정보를 제공한다. InSpace는 이를 활용해 공간의 전체 구조와 그 안의 개별 객체를 함께 생성한다.
 
입력에는 360° 구면 영상을 직사각형으로 펼친 ERP(Equirectangular Projection) 이미지를 사용한다. 지구본을 평면 세계지도로 펼치는 것과 비슷한 방식으로, 주변 공간을 한 장에 담을 수 있다.
 
3 4
< (그림 2) 생성 결과: 전체 장면, 구조(layout), 개별 객체(assets)로 완전히 분해되어 생성된다 >
InSpace의 주요 강점은 공간 전체를 생성하면서도 개별 물체를 독립적으로 편집할 수 있다는 점이다. 가구가 각각 별도의 3D 메시로 만들어지므로, 공간 안에서 가구를 옮기거나 다른 물체로 교체하는 작업이 가능하다. 연구팀은 이를 실내 디지털 트윈 구축, 로봇·휴머노이드의 주행 및 조작 학습을 위한 가상환경 제작, 인테리어 시뮬레이션과 AR·VR 콘텐츠 제작 등에 활용할 수 있을 것으로 기대하고 있다.
 
유창동 교수는 “이번 연구는 3D 생성 모델의 대상을 ‘물체’에서 ‘공간’으로 넓힌 작업”이라며 “사진 한 장으로 사용 가능한 3D 공간을 만들어내는 기술은 로봇과 인공지능이 현실 공간을 학습하는 데 필요한 데이터 병목을 푸는 실마리가 될 것”이라고 밝혔다.
 
이번 논문에는 구관형 KAIST 박사과정 학생이 제1저자로 참여했다. ECCV 2026의 Spotlight는 전체 투고 논문 10,473편 중 164편, 약 1.57%에 해당한다.
 
이번 연구성과는 네이버랩스(NAVER LABS)와의 공동연구로 수행됐으며, 한국산업기술기획평가원(KEIT)의 지원(과제번호 RS-2024-00417108)과 정보통신기획평가원(IITP)의 지원(과제번호 RS-2021-II211381, ‘비디오 이해 및 강화학습을 통한 인과관계를 이해하는 인공지능 원천기술 개발 및 실 환경에서의 응용’)을 받아 수행됐다. 
 
교수님 360
News
1 3
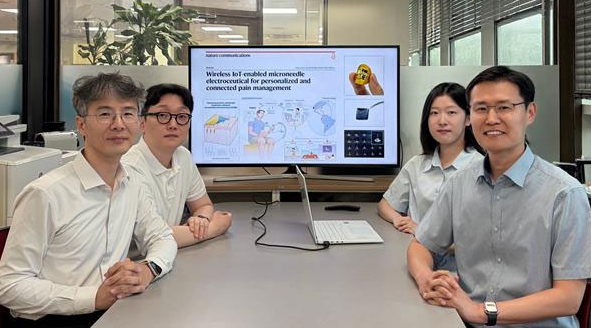
< (왼쪽부터) 한국한의학연구원 이상훈 박사, 한국한의학연구원 방세권 박사, KAIST 김희수 박사과정, KAIST 정재웅 교수 >

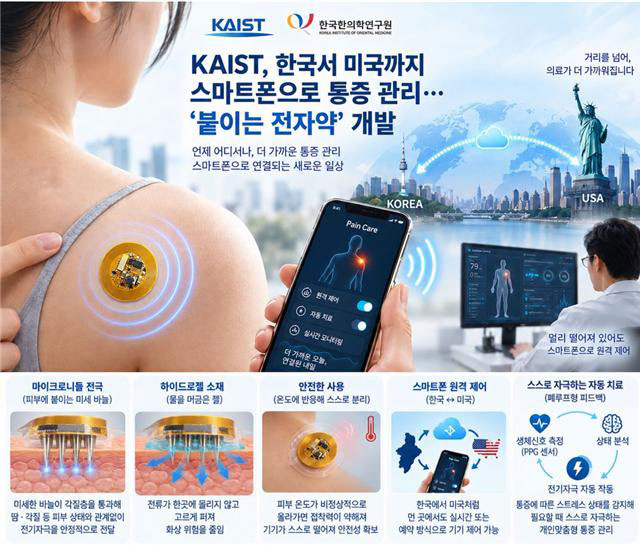
통증이 생길 때마다 병원을 찾거나 진통제에 의존해야 하는 불편을 줄일 수 있는 ‘붙이는 전자약’이 개발됐다. 피부에 붙이면 전기자극으로 통증을 조절하고, 한국과 미국처럼 멀리 떨어져 있어도 스마트폰으로 원격 제어할 수 있다.


정재웅 교수와 한국한의학연구원(원장 고성규) 이상훈 박사 공동 연구팀이 무선 마이크로니들(Microneedle·피부에 붙이는 미세 바늘) 전자약과 사물인터넷(IoT·인터넷으로 기기를 연결하고 제어하는 기술) 기반 원격 제어 기술을 결합한 웨어러블 전자약 플랫폼을 개발했다.


2 1
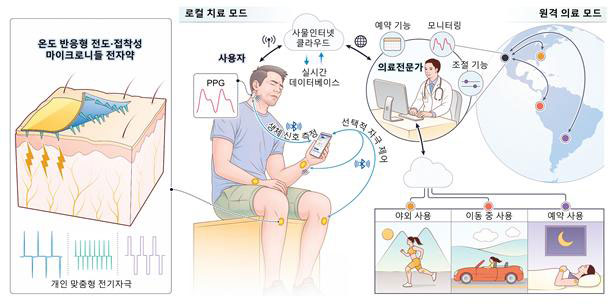
< 개인 맞춤형 원격 통증 관리를 위한 무선 IoT 기반 마이크로니들 전자약 모식도 >

이번 연구의 가장 큰 특징은 피부에 붙이는 하나의 작은 기기에 안정적인 전기자극, 스마트폰 원격 제어, 몸 상태에 따른 자동 자극 기능을 함께 구현했다는 점이다. 향후 실제 환자를 대상으로 효과와 안전성이 검증되면 집이나 일상생활에서도 개인의 상태에 맞춰 통증을 관리하는 기술로 활용될 가능성이 있다.


만성 통증 치료에는 진통제가 널리 사용되지만 장기간 약물을 복용할 경우 부작용이나 의존성에 대한 우려가 있다. 특히 암성 통증 등에 사용하는 마약성 진통제는 오래 사용할수록 내성과 오남용 위험이 커질 수 있어, 약물 대신 전기자극으로 신경을 조절하는 ‘전자약’이 새로운 대안으로 연구되고 있다.


하지만 기존 전자약에도 한계가 있다. 몸속에 기기를 심는 방식은 수술이 필요하고, 피부에 붙이는 전극은 땀이나 각질 등 피부 상태에 따라 전기가 제대로 전달되지 않을 수 있다. 특정 부위에 전류가 몰리면 피부 온도가 올라가거나 화상을 입을 위험도 있다.


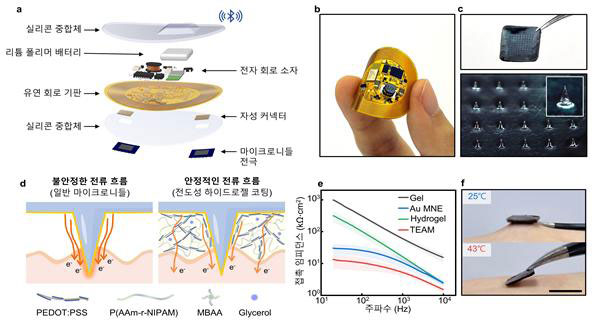
연구팀은 이를 해결하기 위해 온도에 반응하는 전도성·접착성 마이크로니들 전극(전기가 잘 흐르면서 피부에 붙는 미세 바늘 전극)을 개발했다.


미세한 바늘이 전기 저항이 높은 각질층을 통과하기 때문에 땀이나 각질 등의 영향을 줄이면서 전기자극을 안정적으로 전달할 수 있다. 또한 하이드로젤(Hydrogel·물을 많이 머금은 젤 형태의 소재)을 전극에 코팅하여 전류가 바늘의 끝에 몰리지 않고 고르게 퍼지도록 했다.


특히 피부 온도가 비정상적으로 올라가면 전극의 접착력이 약해져 전극이 스스로 피부에서 떨어지도록 설계했다. 전기자극 과정에서 발생할 수 있는 피부 화상 위험을 줄이기 위한 안전장치다.


연구팀은 여기에 IoT 기술을 결합했다. 스마트폰과 클라우드 서버를 이용하면 의료진이 환자와 멀리 떨어져 있어도 전자약의 작동 시간과 전기자극을 실시간 또는 예약 방식으로 제어할 수 있다. 연구팀은 한국과 미국처럼 국가 간 거리가 먼 환경에서도 기기를 원격으로 제어할 수 있음을 확인했다.


향후 임상 검증을 거치면 환자가 매번 병원을 방문하지 않고 집이나 일상생활 속에서 의료진의 관리 아래 전자약을 사용하는 재택·원격 통증 관리로 발전할 가능성이 있다.


몸 상태에 따라 전자약이 자동으로 작동하는 기능도 구현했다. 연구팀은 광혈류(PPG·빛으로 맥박과 혈류 변화를 측정하는 기술) 센서를 이용해 통증과 관련된 스트레스 상태를 감지하고, 이를 바탕으로 전기자극을 자동으로 작동시키는 폐루프(Closed-loop·몸 상태를 확인하면서 치료를 자동으로 조절하는 방식) 치료 기능을 구현했다.


즉, 사람이 매번 기기를 켜고 자극 세기를 조절하는 데서 나아가 ‘몸 상태 감지 → 필요한 전기자극 → 다시 상태 확인’으로 이어지는 자동 통증 관리가 가능해질 수 있다는 의미다.


3 1
< 온도 반응형 전도·접착성 마이크로니들 전자약의 구성 및 특징 >

동물실험에서는 기존 젤 전극보다 전류가 효과적으로 전달됐으며 통증 완화 효과도 확인했다. 건강한 성인을 대상으로 한 소규모 연구에서는 전기자극에 따른 피부 감각 통증 역치(통증을 느끼기 시작하는 자극의 정도)의 변화를 확인해 사람에게 적용할 가능성을 살폈다.


다만 이번 연구에서 직접적인 진통 효과는 동물실험을 통해 확인한 단계다. 연구팀은 실제 만성 통증 환자를 대상으로 치료 효과와 장기간 사용에 따른 안전성을 확인하기 위해 추가적인 임상 연구가 필요하다고 설명했다.


4
< 연구 이미지 (AI 생성) >

정재웅 교수는 “안정적인 피부 인터페이스 기술과 IoT 기반 원격 관리 기술을 결합해 웨어러블 전자약을 일상에서 활용할 수 있는 가능성을 높였다”며 “향후 임상 검증을 거쳐 환자의 상태에 맞춰 통증을 관리하는 개인 맞춤형 디지털 헬스케어 플랫폼으로 발전하기를 기대한다”고 말했다.


이상훈 한국한의학연구원 박사는 “이번 연구가 향후 웨어러블 침 치료 기술과 융합돼 전기자극으로 경혈을 자극하는 새로운 비약물성 통증 관리 기술로 발전하기를 기대한다”고 말했다.


KAIST 김희수 박사과정과 한국한의학연구원 방세권 박사가 공동 제 1저자로 참여한 이번 연구 결과는 국제 학술지 ‘네이처 커뮤니케이션즈(Nature Communications)’에 8월 28일 게재됐다.


한편, 이번 연구는 과학기술정보통신부·한국연구재단의 전자약기술개발사업과 뇌과학선도융합기술개발사업, 한국한의학연구원 주관연구개발과제의 지원을 받아 수행됐다.

1
Notice

전기및전자공학부 EE Co-op프로그램 21기 (2027년 봄학기) 모집을 아래와 같이 안내하오니, 많은 참여 바랍니다. 


1. 접수기간 : 2026년 9월 22일(화)~ 10월 8일(목)까지

2. 신청서 제출 방법:

– 별도 신청 링크 통해 접수
– 링크 내 가을학기 내 발급한 성적증명서 필수 첨부
– 신청시에는 첨부의 21기 안내자료를 잘 숙지한 후, 신청서 제출 진행


[2027학년도 봄학기 EE Co-op프로그램 21기 운영 정보] 


1) 지원 가능 대상 : 전기및전자공학부 주전공인 3~4학년 학생 (이수학점 69학점 이상)

  *현장실습 학기 중 졸업이 불가하므로 졸업학기인 경우 참여 불가함.  현장실습 종료후 1학기 이상 재학해야 함.

   *미휴학파견 2회 이상 완료한 경우 참여 불가함.

   *주전공이 전기및전자공학부인 경우에 한해 참여 신청 가능함. 

   *현장실습학기는 재학학기로 인정되며, 지원자의 재학학기에 따라 수업료 등의 부담이 발생할 수 있으며 이에 대한 납입의무는 지원자에게 있음.

   *Please note that this program is not available to international students due to visa regulations.


2) 2027 봄학기 EE Co-op프로그램 업무 수행 기간 : 2027년 3월 1일 ~ 8월 27일간 수행

3)  참여기업 리스트 및 진행일정, 학점인정 사항 등 : 첨부의 27년 봄학기 참여기업 정보 및 프로그램 안내자료 참고


교수님 360
News
1 1
<(좌측부터) 최성율 교수, 이인성 박사과정>

우리 학부 최성율·김용훈 교수와 신소재공학과 강기범 교수 공동연구팀이 초박막 이중 보호층을 활용해 이황화몰리브덴(MoS2) 2차원 반도체*를 보호하면서 필요한 영역에 선택적으로 고농도 전자 도핑할 수 있는 기술을 개발했다. 

* 이황화몰리브덴(MoS2) 2차원 반도체 : 몰리브덴(Mo) 원자 하나와 황(S) 원자 두 개가 결합하여 층상 구조를 이루는 대표적인 2차원 전이금속 반도체 소재.


2차원 반도체 원자층을 완벽히 보호하면서도 저전압 구동 성능을 최대 260배까지 끌어올린 혁신적인 도핑 공정 기술이다. 


원자 한 층 수준으로 극도로 얇은 2차원 반도체는 소자를 미세화하더라도 우수한 전기적 제어력을 유지할 수 있어, 기존 실리콘을 대체할 차세대 반도체의 핵심 소재로 크게 주목받고 있다. 하지만 저항을 낮추는 필수 도핑 과정에서 기존 방식을 적용하면, 높은 에너지 입자에 의해 원자층 결정 구조가 파괴되는 치명적인 한계가 있었다. 2차원 반도체의 상용화를 위해선 정교한 원자 구조를 보존하면서도 원하는 영역만 선택적으로 도핑하는 혁신적 공정 기술의 개발이 필요했다. 


2 2
< (그림 1) 초박막 보호층을 이용한 손상 없는 2차원 반도체 플라즈마 도핑 >

최교수 연구팀은 두께가 2nm에 불과한 두 종류의 초박막을 쌓은 이중 보호층을 개발해 이 문제를 해결했다. 이 보호층은 플라즈마의 강한 물리적 충격은 튕겨내 방어하면서도, 도핑에 필요한 반응 물질(NHx 활성종*)만 쏙 통과시키는 ‘화학 필터’ 역할을 한다. 그 결과 반도체의 결정 구조는 깨끗하게 보존하면서도 전자 농도를 크게 높여 접촉저항을 32분의 1 수준으로 대폭 낮출 수 있었다. 

* NHx 활성종(Reactive NHx species) : 질소(N) 하나에 수소(H)가 x개(1개 또는 2개 등) 결합하여 화학 반응성이 매우 높아진 상태의 분자 조각(라디칼 또는 이온)을 의미한다. 


특히 전자가 지나가는 길목 중 저항이 문제가 되는 특정 위치만 핀셋으로 집어내듯 선택 도핑하는 ‘영역 선택적 저항 제어’를 구현, 아주 낮은 전압에서도 전류 흐름을 최대 260배나 끌어올리는 데 성공했다.


3 2
< (그림 2) 영역 선택적 플라즈마 도핑을 통한 2차원 트랜지스터의 전기적 성능 향상 >

이번 기술은 2차원 반도체의 결정성을 보존하면서 필요한 영역의 저항만 선택적으로 낮출 수 있다는 점에서 차별화되며, 향후 초미세 저전력 논리소자, 모놀리식 3차원 반도체* 및 2차원 CMOS**에 활용될 것으로 기대된다. 

* 모놀리식 3차원 반도체: 여러 개의 반도체 칩을 만들어 위로 쌓아 올리는 기존 방식과 달리, 하나의 실리콘 웨이퍼 위에서 층(Layer)을 직접 차례대로 쌓아가며 소자를 연속으로 제조하는 3차원 집적 기술. 

** 2차원 CMOS(2D Complementary Metal-Oxide-Semiconductor): 원자 한 층 두께의 2차원 나노소재로 구현한 차세대 반도체 회로 기술


최성율 교수는 “실제 반도체 제조공정에 적용하기 위해서는 도핑 균일성 검증, 공정시간 단축, 극도로 미세화된 소자에서의 도핑 영역 제어 등에 대한 추가적인 검증이 필요하다”고 설명했다.


이번 연구성과는 과학기술정보통신부와 한국연구재단이 추진하는 나노·소재기술 개발사업과 중견연구 지원사업의 지원을 받아 수행됐으며, 국제학술지 ‘어드밴스드 머티리얼즈(Advanced Materials)’에 8월 1일 게재됐다. 

Notice
전기및전자공학부 EE Externship프로그램 11기 (2026년 겨울학기) 모집을 아래와 같이 안내하오니, 많은 참여 바랍니다.
 
1. 접수기간 : 2026년 9월 16일(수) ~ 2026년 9월 30일(금)까지
 
2. 제출 서류 및 제출 방법 :
– 신청 링크 통해 접수 
– 링크 내 가을학기 내 발급한 성적증명서 필수 첨부
 
[2026학년도 겨울학기 EE Externship 프로그램 운영 정보] 
 
1) 지원 가능 대상 : 전기및전자공학부 3학년 이상 학생 (이수학점 69학점 이상), 대학원 석사 신입생
*전기및전자공학부 주전공인 학생만 지원 가능합니다.
 
2) 11기 참여기업 리스트
마고, 밀리트랙, 배럴아이, 이너시아, 잇다반도체, 하이퍼엑셀, 총 6개 기업
  상세내용은 첨부의 기업소개자료 참고
 
3) 추후 일정(상세 일정은 추후 변동될 수 있음. 담당자가 개별 안내 예정)
– 10/6(화)~10/8(목) 중: 1차 오리엔테이션 진행(추후 상세 안내)
– 10/26(월)~11/13(금): 기업 면접 진행
– 11/18(수) (예정): 학생-기업 매칭 결과 공유
– 12/21(월)~27년 2/19일(금): 기업에 파견되어 업무 수행(약 9주)
 
4) 기타 프로그램 상세 내용 및 참여기업 소개 자료, 신청서 등은 첨부파일 참고
5) 문의처: 전기및전자공학부 행정팀 강명주(kkmj20@kaist.ac.kr, 042-350-8585)
VLNVerse 챌린지 우승팀 360
Award
1 2
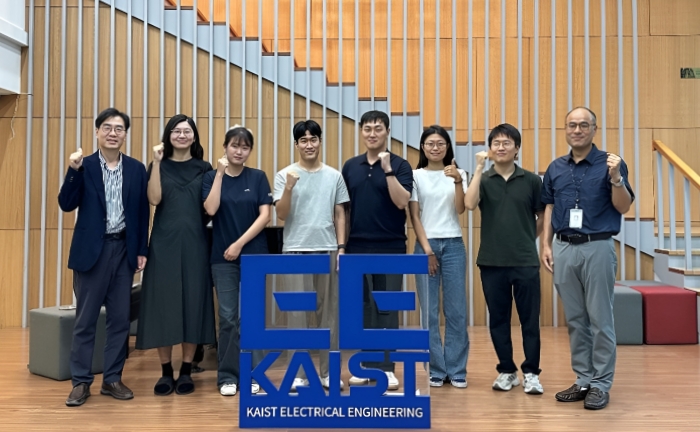
< VLNVerse 챌린지 우승팀‘URL-FRRS’. 왼쪽부터 명현 교수, 박주혜 박사과정, 공제이 석사과정, 이찬혁 석사과정, 성창기 박사(팀장), 홍다솔 박사과정(이상 KAIST 미래도시 로봇연구실), 이우주 박사, 최승민 실장(이상 ETRI 필드로봇연구실) >

“파란 소파를 찾아가.” 처음 들어간 건물에서도 사람의 말 한마디를 알아듣고 스스로 길을 찾은 뒤, 제대로 도착했는지까지 확인하는 로봇 기술이 국제 대회에서 잇달아 상위권에 올랐다.


우리 학부 명현 교수 연구팀이 세계적인 컴퓨터비전 학술대회 ECCV 2026(European Conference on Computer Vision)과 로보틱스 학술대회 RSS 2026(Robotics: Science and Systems)에서 열린 국제 챌린지에서 각각 1위와 2위를 차지했다. 명 교수 연구팀은 이 대회에서 로봇이 길을 찾는 데 그치지 않고 주변 상황을 이해하고, 자신의 판단이 맞는지 스스로 확인하는 기술을 선보였다.


2
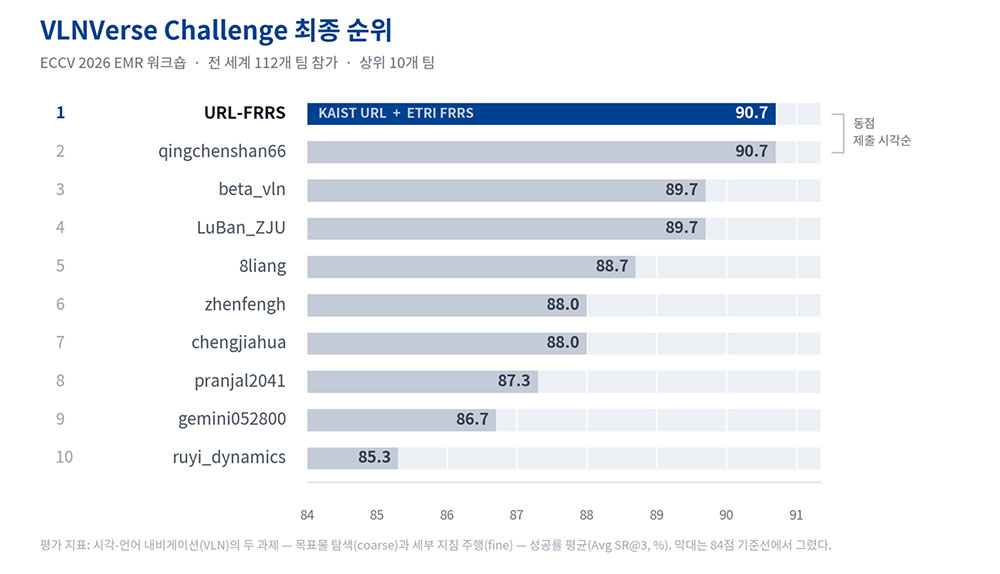
< VLNVerse Challenge 2026 최종 순위 >

두 대회는 모두 로봇이 사람의 말을 이해하고 카메라로 주변을 살펴 스스로 판단해 움직이는 ‘체화 인공지능(Embodied AI)’ 능력을 겨룬다. 체화 인공지능은 질문에 답하는 AI에서 한발 더 나아가, 로봇이 실제 공간을 보고 판단해 직접 움직이는 기술이다.


먼저 명현 교수 연구팀과 한국전자통신연구원(ETRI, 원장 박세웅) 필드로봇연구실(실장 최승민)이 구성한 ‘URL-FRRS’ 팀은 지난 9월 9일 스웨덴 말뫼에서 열린 ECCV 2026 EMR 워크숍의 ‘VLNVerse 챌린지(Vision-Language Navigation Challenge)’에서 전 세계 112개 팀 가운데 1위를 차지했다.


이 대회에서는 “거실에 있는 파란 소파를 찾아가라”처럼 목적지만 알려주거나, “복도 끝에서 오른쪽으로 돌아 두 번째 문으로 들어가라”처럼 여러 단계의 지시를 주고 로봇이 제대로 목적지를 찾아가는지를 평가한다.


연구팀이 기존 로봇의 실패 원인을 분석한 결과, 의외로 길을 못 찾는 것보다 엉뚱한 곳에서 “도착했다”고 판단하는 경우가 많았다. 목적지를 지나치거나 비슷하게 생긴 다른 방을 목적지로 착각하는 식이다.


연구팀은 이에 로봇이 멈출 때 “여기가 정말 맞나?”라고 스스로 다시 확인하는 ‘CoRe-VLN(Coverage-based Recovery for VLN)’ 기술을 개발했다.


로봇이 목적지라고 판단하면 주변을 다시 둘러보고, 글과 사진을 함께 이해하는 AI를 이용해 지시받은 장소가 맞는지, 찾던 물건의 색과 모양이 맞는지, 실제로 가까이 있는지를 확인한다. 사람이 약속 장소에 도착한 뒤 간판이나 주변 모습을 다시 살펴보는 것과 비슷하다.


목적지가 아니라고 판단하면 로봇은 새로운 길을 찾아 다시 움직인다. 별도의 추가 학습도 필요하지 않아 기존 로봇의 길 찾기 기술에 ‘스스로 확인하고 다시 찾는 능력’을 더한 셈이다.


3
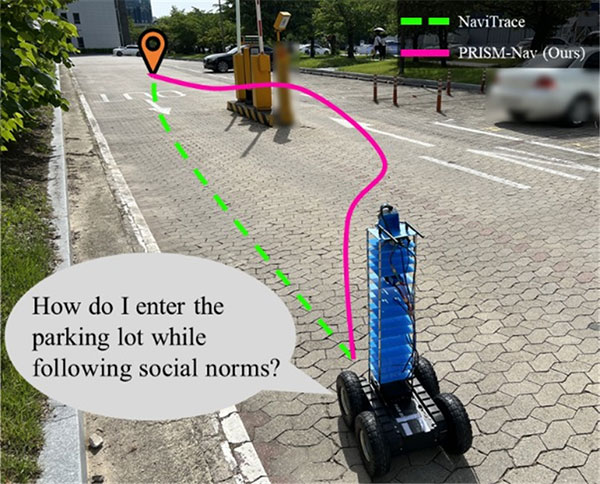
< PRISM-Nav 결과 예시 >

그 결과 연구팀은 두 과제 평균 성공률 90.7%를 기록했다. 2위 팀과 성공률은 같았지만 제출 시각이 앞서 최종 1위를 차지했으며, 3위 팀은 89.7%를 기록했다.


우리 대학 연구팀은 지난 7월 호주 시드니에서 열린 RSS 2026 OWN 워크숍의 ‘내비트레이스 챌린지(NaviTrace Challenge)’에서도 2위를 차지했다.


이 대회에서는 로봇에게 사진 한 장과 “주차장 안으로 들어가라” 같은 짧은 명령만 주고 어느 길로 가야 하는지를 판단하게 한다.


사람은 주차장에 들어갈 때 노면 표시나 차량의 이동 방향을 보고 자연스럽게 입구와 출구를 구별한다. 하지만 명령에는 이런 설명이 없다. 로봇이 사람과 같은 공간에서 움직이려면 사람에게는 당연한 ‘보이지 않는 규칙’까지 주변을 보고 알아내야 한다.


연구팀은 이를 위해 하나의 AI에 모든 판단을 맡기는 대신 여러 AI가 역할을 나눠 협력하는 ‘PRISM-Nav’를 개발했다.


한 AI는 목적지를 찾고, 다른 AI는 계단이나 턱 같은 위험 요소를 살핀다. 또 다른 AI는 인도나 횡단보도처럼 사람이 지켜야 할 공간의 규칙을 파악한다. 마지막 AI가 이 정보를 모아 어느 길로 갈지를 결정한다.


마치 길을 찾는 사람, 위험을 살피는 사람, 교통규칙을 확인하는 사람이 함께 지도를 보고 가장 안전한 길을 정하는 것과 비슷하다.


AI끼리 정보를 전달하는 방법도 단순하게 만들었다. 위치를 글이나 숫자로 길게 설명하는 대신 사진 위에 목적지와 위험지역을 직접 표시해 공유한다. 말로 길을 설명하는 대신 지도에 직접 표시해 건네주는 방식이다. 이 기술도 새로운 환경에 맞춰 AI를 다시 학습시킬 필요가 없다.


연구팀은 이 대회에서 53점을 기록해 난징대·파이브에이지스(FiveAges) 공동팀에 이어 2위에 올랐다.


4
< RSS 2026 내비트레이스 챌린지2위 수상 인증서 >

특히 상대적으로 저렴하고 가벼운 AI 모델인 ‘Gemini 3 Flash’를 여러 역할로 나눠 사용하면서 주최 측이 비교 대상으로 제시한 고성능 모델 ‘Gemini 3.1 Pro Preview’보다 높은 성능을 기록했다. 비싼 AI 하나에 모든 일을 맡기지 않고 가벼운 AI 여러 개가 협력해 성능과 비용을 함께 잡을 가능성을 보여준 것이다.


명현 교수는 “세계 연구진과 경쟁해 우리 기술의 가능성을 인정받아 기쁘다”며 “이번 성과는 별도의 추가 학습 없이도 AI가 낯선 환경에서 스스로 판단하고 움직일 수 있음을 보여준 것”이라고 말했다. 이어 “앞으로 길 찾기를 넘어 물건을 집고 옮기는 작업까지 확장해, 자신의 판단을 스스로 확인하고 바로잡는 로봇으로 발전시키겠다”고 밝혔다.
 

이번 연구가 발전하면 로봇이 단순히 사람의 명령을 수행하는 것을 넘어 “여기가 맞나?”, “이 물건이 맞나?”, “이렇게 움직여도 안전한가?”를 스스로 확인한 뒤 행동하는 로봇으로 발전할 수 있다. 배송·안내 로봇뿐 아니라 물류·공장·병원 등 사람과 로봇이 함께 생활하고 일하는 다양한 공간에 활용될 것으로 기대된다.


이번 연구성과는 과학기술정보통신부 및 정보통신기획평가원의 ‘자율행동체 온디바이스 응용지원 핵심기술개발사업’(RS-2026-25520169, 세부3 ‘자율행동체의 이동 임무 수행을 위한 온디바이스 VLM 및 실시간 이동 지능 기술 개발’)의 지원을 받아 수행됐다.


※ EECV 대회 및 RSS 대회 영상: https://drive.google.com/drive/folders/19ixI7A68u5fTAqnqPY1U9glCVFlmQzeT

박사
News
1
<이해창 박사>

우리 학부 Integrated Organic Electronics Lab (IOEL) 이해창 박사(지도교수: 유승협)가 2026년 9월1일부로 한성대학교 기계전자공학부 전자트랙 전임교원으로 임용되었습니다.


이해창 박사는 KAIST에서 전기및전자공학을 전공하고, 이후 한국과학기술연구원(KIST)에서 박사후연구원으로 재직하며 유연·신축성 전자소자, 압력 및 촉각 센서, 바이오메디컬 전자소자, 무선 이식형·웨어러블 디바이스 분야의 연구를 수행하며 Nature Communications, Advanced Functional Materials 등 우수 저널에 연구 성과를 출판하였습니다.


특히 피부 및 생체조직과 안정적으로 인터페이싱할 수 있는 연성 전자소자와 고성능 압력센서, 자가치유 소재 기반 무선 생체신호 센싱 시스템 등을 연구해 왔으며, 최근에는 센서로부터 획득한 물리적·생체신호와 인공지능을 결합하는 Sensor-AI 및 Physical AI 기반 지능형 전자시스템으로 연구 영역을 확장하고 있습니다.


한성대학교에서는 이러한 연구 경험을 바탕으로 고성능 촉각센서 기반 Physical AI, AI 융합 바이오메디컬 전자소자, 유연·신축성 전자소자 및 차세대 센서 시스템에 관한 연구를 수행할 계획입니다. 또한 전자소자와 센서에서 실제 데이터를 획득하고 이를 인공지능으로 분석하는 Device–Sensor–AI 융합 교육 및 연구를 통해 전자공학과 인공지능을 연결할 수 있는 인재 양성에도 힘쓸 예정입니다. 이해창 박사의 새로운 출발을 축하하며, 한성대학교에서 펼쳐질 교육, 연구, 산학 협력, 사회기여 전반에서의 활약을 기대합니다.

공지사항

MORE

세미나 및 행사